A Skild AI apresentou, em 23 de setembro de 2026, uma estratégia para aprimorar o treinamento de robôs por meio de partidas autônomas em ambientes simulados. Chamada de autojogo físico, a técnica permite que um modelo de inteligência artificial pratique tarefas contra versões anteriores de si mesmo, em um processo de tentativa, avaliação e aperfeiçoamento.
A proposta utiliza uma lógica que já foi aplicada em sistemas voltados a jogos e raciocínio estratégico, mas direcionada a máquinas capazes de interagir com o mundo físico. Segundo a Skild AI, o método amplia as capacidades do S1, modelo apresentado pela empresa como uma fundação de inteligência artificial para robôs.
Como funciona o autojogo físico
O treinamento começa com uma base formada por demonstrações em vídeo, dados de simulação e informações obtidas durante a operação de robôs. A partir desse repertório, o sistema pode testar diferentes estratégias em ambientes virtuais, medir os resultados e reforçar os comportamentos que levam a um melhor desempenho.
Na descrição da startup, versões do modelo competem entre si em tarefas físicas e dinâmicas. A cada rodada, o sistema identifica limitações e tenta encontrar novas maneiras de cumprir um objetivo. A abordagem busca reduzir a dependência de demonstrações humanas específicas para cada atividade, uma das dificuldades centrais no desenvolvimento de robôs versáteis.
Entre os exemplos citados pela Skild AI estão tarefas complexas, como jogar futebol. O caso é relevante porque envolve movimentação, equilíbrio, percepção do ambiente e tomada de decisão em uma situação sujeita a mudanças. Ainda assim, os resultados divulgados representam uma etapa de pesquisa e desenvolvimento, e não uma demonstração de capacidade geral para qualquer atividade.
Relação com o modelo S1
O autojogo físico complementa uma estratégia apresentada anteriormente pela empresa. Em agosto de 2026, a Skild AI afirmou que o S1 era capaz de aprender tarefas inéditas a partir de uma única demonstração em vídeo, sem atualização dos pesos do modelo ou treinamento específico para cada nova atividade.
De acordo com a apresentação técnica do S1, os testes incluíram tarefas de manipulação com duração de até dez minutos. Entre os exemplos mencionados estavam preparar café, plantar em um vaso e virar uma panqueca. A proposta é que o robô consiga interpretar uma demonstração e adaptar o conhecimento para executar uma atividade semelhante.
O autojogo acrescenta uma etapa de exploração ao processo. Em vez de depender apenas da observação de pessoas, o modelo pode praticar em simulações e gerar experiências adicionais. Isso permite testar situações difíceis ou pouco frequentes sem expor imediatamente o equipamento físico a todas as tentativas e falhas.
Impacto para a automação industrial
A capacidade de aprender novas tarefas com menos programação manual pode ser importante para empresas que trabalham em ambientes sujeitos a mudanças. Alterações no produto, no layout de uma fábrica ou na organização de um armazém normalmente exigem ajustes no comportamento dos robôs e, em muitos casos, nova coleta de dados.
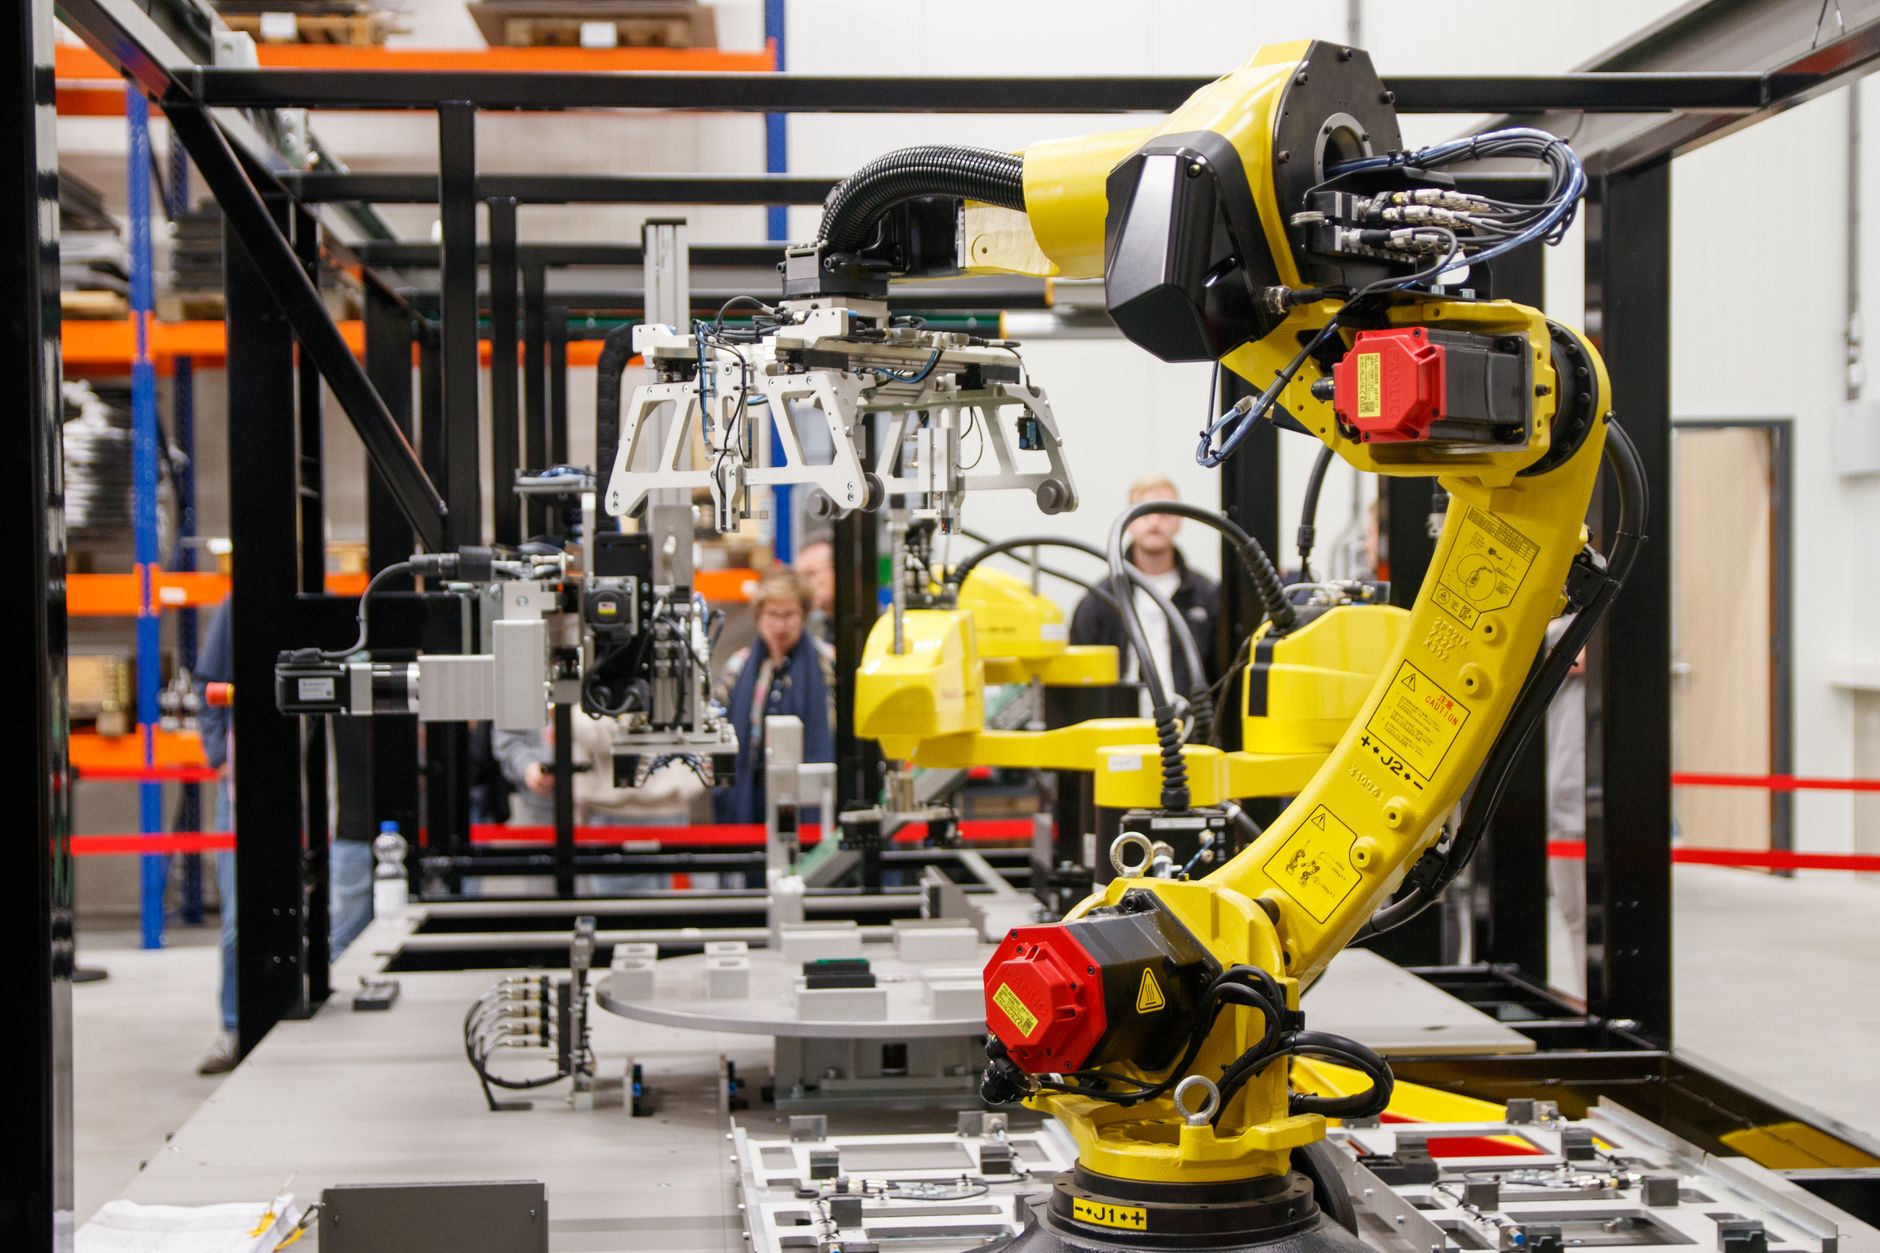
Se a técnica alcançar resultados consistentes fora dos ambientes simulados, ela poderá contribuir para tornar a automação mais flexível em linhas de montagem, centros de distribuição, operações de inspeção e preparação de alimentos. O possível ganho não está apenas na velocidade do treinamento, mas também na redução do esforço necessário para adaptar uma máquina a uma nova rotina.
A própria Skild AI afirma que seu sistema já é utilizado por parceiros comerciais em atividades de movimentação de mercadorias, inspeção, segurança, preparação de alimentos e operação industrial. As informações foram divulgadas pela startup em uma publicação sobre a expansão comercial do sistema, disponível em Skild AI.
Desafio ainda é levar o aprendizado ao mundo real
O uso de simulações não elimina os desafios da robótica física. Diferenças entre o ambiente virtual e o mundo real, desgaste de componentes, imprevistos e limites de segurança podem afetar o desempenho de uma tarefa aprendida digitalmente. Por isso, a validação em equipamentos reais continua sendo uma etapa necessária.
O tema faz parte do avanço da chamada inteligência artificial física, área que combina modelos de IA com sensores, controle de movimento e interação com objetos. Em contexto semelhante, o NVIDIA Blog também destacou o S1 e a aplicação de inteligência artificial em sistemas robóticos.
O anúncio da Skild AI mostra uma tentativa de aproximar a robótica de modelos capazes de aprender continuamente. A combinação entre demonstração, simulação, reforço e autojogo pode reduzir parte da dependência de instruções humanas detalhadas. No entanto, a evolução da tecnologia ainda precisará ser acompanhada por testes independentes, métricas de segurança e comprovação de desempenho em diferentes ambientes profissionais.